
Что такое Can шина? CAN шина в автомобиле: что это такое Can high что такое
Бортовая электроника современного автомобиля в своем составе имеет большое количество исполнительных и управляющих устройств. К ним относятся всевозможные датчики, контроллеры и т.д.
Для обмена информацией между ними требовалась надежная коммуникационная сеть.
В середине 80-х годов прошлого столетия компанией BOSCH была предложена новая концепция сетевого интерфейса CAN (Controller Area Network).
CAN-шина обеспечивает подключение любых устройств, которые могут одновременно принимать и передавать цифровую информацию (дуплексная система). Собственно шины представляет собой витую пару. Данная реализация шина позволила снизить влияние внешних электромагнитных полей, возникающих при работе двигателя и других систем автомобиля. По такой шине обеспечивается достаточно высокая скорость передачи данных.
Как правило, провода CAN-шины оранжевого цвета, иногда они отличаются различными цветными полосами (CAN-High - черная, CAN-Low - оранжево-коричневая).
Благодаря применению данной системы из состава электрической схемы автомобиля высвободилось определенное количество проводников,которые обеспечивали связь, например, по протоколу KWP 2000 между контроллером системы управления двигателем и штатной сигнализацией, диагностическим оборудованием и т.д.
Скорость передачи данных по CAN-шине может достигать до 1 Мбит/с, при этом скорость передачи информации между блоками управления (двигатель - трансмиссия, ABS - система безопасности) составляет 500 кбит/с (быстрый канал), а скорость передачи информации системы "Комфорт" (блок управления подушками безопасности, блоками управления в дверях автомобиля и т.д.), информационно-командной системы составляет 100 кбит/с (медленный канал).
На рис. 1 показана топология и форма сигналов CAN-шины легкового автомобиля.
При передаче информации какого-либо из блоков управления сигналы усиливаются приемо-передатчиком (трансивером) до необходимого уровня.
Каждый подключенный к CAN-шине блок имеет определенное входное сопротивление, в результате образуется общая нагрузка шины CAN. Общее сопротивление нагрузки зависит от числа подключенных к шине электронных блоков управления и исполнительных механизмов. Так, например, сопротивление блоков управления, подключенных к CAN-шине силового агрегата, в среднем составляет 68 Ом, а системы "Комфорт" и информационно-командной системы - от 2,0 до 3,5 кОм.
Следует учесть, что при выключении питания происходит отключение нагрузочных сопротивлений модулей, подключенных к CAN-шине.

На рис. 2 показан фрагмент CAN-шин с распределением нагрузки в линиях CAN-High, CAN-Low.
Системы и блоки управления автомобиля имеют не только различные нагрузочные сопротивления, но и скорости передачи данных, все это может препятствовать обработке разнотипных сигналов.
Для решения данной технической проблемы используется преобразователь для связи между шинами.
Такой преобразователь принято называть межсетевым интерфейсом, это устройство в автомобиле чаще всего встроено в конструкцию блока управления, комбинацию приборов, а также может быть выполнено в виде отдельного блока.
Также интерфейс используется для ввода и вывода диагностической информации, запрос которой реализуется по проводу "К", подключенному к интерфейсу или к специальному диагностическому кабелю CAN-шины.
В данном случае большим плюсом в проведении диагностических работ является наличие единого унифицированного диагностического разъема (колодка OBD).
На рис. 3 показана блок-схема межсетевого интерфейса.

Следует учесть, что на некоторых марках автомобилей, например, на Volkswagen Golf V, CAN-шины системы "Комфорт" и информационно-командная система не соединены межсетевым интерфейсом.
В таблице представлены электронные блоки и элементы, относящиеся к CAN-шинам силового агрегата, системы "Комфорт" и информационно-командной системы. Приведенные в таблице элементы и блоки по своему составу могут отличаться в зависимости от марки автомобиля.
Диагностика неисправностей CAN-шины производится с помощью специализированной диагностической аппаратуры (анализаторы CAN-шины) осциллографа (в том числе, со встроенным анализатором шины CHN) и цифрового мультиметра.
Как правило работы по проверке работы CAN-шины начинают с измерения сопротивления между проводами шины. Необходимо иметь в виду, что CAN-шины системы "Комфорт" и информационно-командной системы, в отличие от шины силового агрегата, постоянно находятся под напряжением, поэтому для их проверки следует отключить одну из клемм аккумуляторной батареи.
Основные неисправности CAN-шины в основном связаны с замыканием/обрывом линий (или нагрузочных резисторов на них), снижением уровня сигналов на шине, нарушениями в логике ее работы. В последнем случае поиск дефекта может обеспечить только анализатор CAN-шины.
CAN-шины современного автомобиля
- CAN шина силового агрегата
- Электронный блок управления двигателя
- Электронный блок управления КПП
- Блок управления подушками безопасности
- Электронный блок управления АБС
- Блок управления электроусилителя руля
- Блок управления ТНВД
- Центральный монтажный блок
- Электронный замок зажигания
- Датчик угла поворота рулевого колеса
- CAN-шина системы "Комфорт"
- Комбинация приборов
- Электронные блоки дверей
- Электронный блок контроля парковочной
Системы
- Блок управления системы "Комфорт"
- Блок упрввления стеклоочистителей
- Контроль давления в шинах
CAN-шина информационно-командной системы
- Комбинация приборов
- Система звуковоспроизведения
- Информационная система
- Навигационная система
Современный автомобиль это не только средство передвижения, но и продвинутый гаджет с мультимедийными функциями и электронной системой управления агрегатами и кучей датчиков. Многие автопроизводители предлагают функции ассистентов движения, помощников при парковке, мониторинга и управления авто с телефона. Это возможно благодаря использованию в авто CAN шины к которой подключены все системы: двигатель, тормозная система, руль, мультимедиа, климат и др.
Мой автомобиль Skoda Octavia 2011 г. в. не предлагает возможностей управления с телефона, поэтому я решил исправить этот недостаток, а заодно и добавить функцию голосового управления. В качестве шлюза между CAN шиной и телефоном я использую Raspberry Pi с шилдом CAN BUS и WiFi роутер TP-Link. Протокол общения агрегатов авто закрытый, и на все мои письма предоставить документацию протокола Volkswagen отвечал отказом. Поэтому единственный способ узнать, как общаются устройства в авто и научиться ими управлять является реверс-инжиниринг протокола CAN шины VW.
Я действовал поэтапно:
- Подключение к CAN шине авто
- Голосовое управление с помощью Homekit и Siri
Разработка CAN шилда для Raspberry Pi
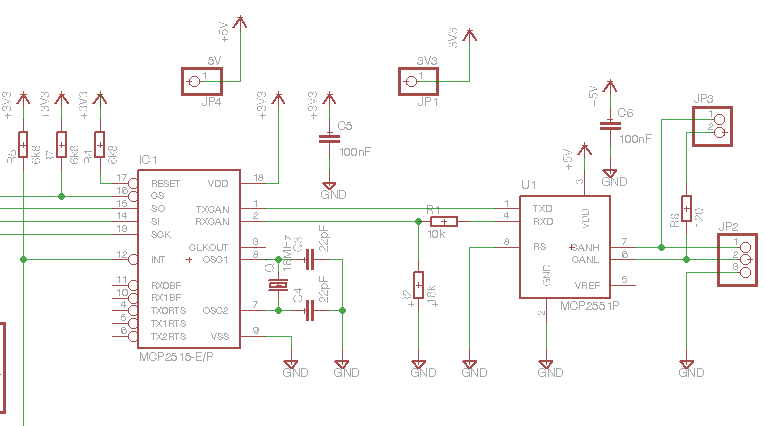
Схему шилда взял здесь lnxpps.de/rpie , там же и описание выводов, для общения с CAN используются 2 микросхемы MCP2515 и MCP2551. К шилду подключаются 2 провода CAN-High и CAN-Low. В SprintLayout 6 развел плату, может кому пригодится CANBoardRPi.lay (на заглавном фото прототип шилда на макетке).
Установка ПО для работы с CAN шиной
На Raspbian 2-x годичной давность мне потребовалось пропатчить bcm2708.c, чтобы добавить поддержку CAN (возможно сейчас это не требуется). Для работы с CAN шиной нужно установить пакет утилит can-utils с github.com/linux-can/can-utils , после этого подгрузить модули и поднять can интерфейс:# initialize insmod spi-bcm2708 insmod can insmod can-dev insmod can-raw insmod can-bcm insmod mcp251x # Maerklin Gleisbox (60112 and 60113) uses 250000 # loopback mode for testing ip link set can0 type can bitrate 125000 loopback on ifconfig can0 up
Проверяем, что интерфейс CAN поднялся командой ifconfig :

Проверить, что все работает можно отправив команду и получив ее.
В одном терминале слушаем:
[email protected] ~ # candump any,0:0,#FFFFFFFF
В другом терминале отправляем:
[email protected] ~ # cansend can0 123#deadbeef
Более подробный процесс установки описан здесь lnxpps.de/rpie .
Подключение к CAN шине авто
Немного изучив открытую документацию на CAN шину VW я выяснил, что у меня используется 2 шины.Шина CAN силового агрегата , передающая данные со скоростью 500 кбит/с, связывает все обслуживающие этот агрегат блоки управления.
Например, к шине CAN силового агрегата могут быть подключены следующие приборы:
- блок управления двигателем,
- блок управления АБС,
- блок управления системой курсовой стабилизации,
- блок управления коробкой передач,
- блок управления подушками безопасности,
- комбинация приборов.
Например, к шине CAN системы «Комфорт» и информационно<�командной системы могут быть
подключены следующие приборы:
- блок управления системой Climatronic или климатической установкой,
- блоки управления в дверях автомобиля,
- блок управления системой «Комфорт»,
- блок управления с дисплеем для радио и навигационной системы.
Обе шины связаны через шлюз, который находится в области под рулем, так же к шлюзу подключен диагностический OBD2 разъем, к сожаление через OBD2 разъем нельзя послушать трафик от обеих шин, можно только передать команду и запросить состояние. Я решил, что буду работать только с шиной «Комфорт» и самым удобным местом подключения к шине оказался разъем в водительской двери.

Теперь я могу слушать, все что происходит в CAN шине «Комфорт» и отправлять команды.
Разработка сниффера и изучение протокола CAN шины

После того как я получил доступ к прослушиванию CAN шины, мне нужно расшифровать кто кому и что передает. Формат пакета CAN показан на рисунке.

Все утилиты из набора can-utils сами умеют разбирать CAN пакеты и отдают только полезную информацию, а именно:
- Идентификатор
- Длина данных
- Данные
Для macOS я написал простое приложение, которое для каждого адреса устройства добавляет ячейку в табличку и в этой ячейке я уже вижу какие данные меняются.

Нажимаю кнопку стеклоподъемника я нашел ячейку в которой меняются данные, затем я и определил какие команды соответствуют нажатию вниз, нажатию вверх, удержанию вверх, удержанию вниз.
Проверить, что команда работает, можно отправив из терминала, например команду поднять левое стекло вверх:
Cansend can0 181#0200
Команды, которые передают устройства по CAN шине в автомобилях VAG (Skoda Octavia 2011), полученные методом реверс-инжиниринг:
// Front Left Glass Up 181#0200 // Front Left Glass Down 181#0800 // Front Right Glass Up 181#2000 // Front Right Glass Down 181#8000 // Back Left Glass Up 181#0002 // Back Left Glass Down 181#0008 // Back Right Glass Up 181#0020 // Back Right Glass Down 181#0080 // Central Lock Open 291#09AA020000 // Central Lock Close 291#0955040000 // Update Light status of central lock (Когда отправляешь команду открыть/закрыть замок то на кнопке управления замком светодиод не изменяет состояние, чтобы он показал реальное состояние центрального замка, нужно отправить команду обновления) 291#0900000000
Мне было лень изучить все остальные устройства, поэтому в этом списке, только то что мне было интересно.
Разработка приложения для телефона
Используя полученные команды я написал приложение для iPhone, которое открывает/закрывает стекла и управляет центральным замком.На Raspberry Pi я запустил 2 маленьких сервера, первый отправляет данные с candump в TCP/IP, второй принимает команды от iPhone и передает их cansend.

Исходники приложения управления авто для iOS
// // FirstViewController.m // Car Control // // Created by Vitaliy Yurkin on 17.05.15. // Copyright (c) 2015 Vitaliy Yurkin. All rights reserved. // #import "FirstViewController.h" #import "DataConnection.h" #import "CommandConnection.h" @interface FirstViewController () @property (nonatomic, strong) DataConnection *dataConnection; @property (nonatomic, strong) CommandConnection *commandConnection; @property (weak, nonatomic) IBOutlet UILabel *Door_1; @property (weak, nonatomic) IBOutlet UILabel *Door_2; @property (weak, nonatomic) IBOutlet UILabel *Door_3; @property (weak, nonatomic) IBOutlet UILabel *Door_4; @property (weak, nonatomic) IBOutlet UIButton *CentralLock; - (IBAction)lockUnlock:(UIButton *)sender; @end @implementation FirstViewController - (void)viewDidLoad { self.dataConnection = ; self.dataConnection.delegate = self; ; self.commandConnection = ; ; } - (void)didReceiveMemoryWarning { ; // Dispose of any resources that can be recreated. } - (void)doorStatusChanged:(char)value { /* 1 - Front Left Door 2 - Front Right Door 4 - Back Left Door 8 - Back Right Door 3 - Front Left&Right Door = 1 + 3 5 - Front& Back left Door = 1 + 4 */ // Front Left Door if (value & 1) { self.Door_1.backgroundColor = ; self.Door_1.text = @"Открыто"; NSLog(@"1"); } else { self.Door_1.backgroundColor = ; self.Door_1.text = @"Закрыто"; } // Front Right Door if (value & 2) { self.Door_2.backgroundColor = ; self.Door_2.text = @"Открыто"; NSLog(@"2"); } else { self.Door_2.backgroundColor = ; self.Door_2.text = @"Закрыто"; } // Back Left Door if (value & 4) { self.Door_3.backgroundColor = ; self.Door_3.text = @"Открыто"; NSLog(@"4"); } else { self.Door_3.backgroundColor = ; self.Door_3.text = @"Закрыто"; } // Back Right Door if (value & 8) { self.Door_4.backgroundColor = ; self.Door_4.text = @"Открыто"; NSLog(@"8"); } else { self.Door_4.backgroundColor = ; self.Door_4.text = @"Закрыто"; } } BOOL firstStatusChange = YES; BOOL lastStatus; -(void) centralLockStatusChanged:(BOOL)status { // At first status changes set lastStatus variable if (firstStatusChange) { firstStatusChange = NO; // Invert status, to pass the next test lastStatus = !status; } // Change Lock image only if status changed if (!(lastStatus == status)) { // Check status if (status) { forState:UIControlStateNormal]; } else { forState:UIControlStateNormal]; } lastStatus = status; } } // Front Left Glass - (IBAction)frontLeftUp:(UIButton *)sender { ; } - (IBAction)frontLeftDown:(id)sender { ; } // Front Right Glass - (IBAction)frontRightUp:(UIButton *)sender { ; } - (IBAction)frontRightDown:(id)sender { ; } // Back Left Glass - (IBAction)backLeftUp:(UIButton *)sender { ; } - (IBAction)backLeftDown:(id)sender { ; } // Back Right Glass - (IBAction)backRightUp:(UIButton *)sender { ; } - (IBAction)backtRightDown:(id)sender { ; } - (IBAction)lockUnlock:(UIButton *)sender { // If central lock closed if (lastStatus) { // Open ; int64_t delayInSeconds = 1; // 1 sec dispatch_time_t popTime = dispatch_time(DISPATCH_TIME_NOW, delayInSeconds * NSEC_PER_SEC); dispatch_after(popTime, dispatch_get_main_queue(), ^(void){ ; }); } else { // Close ; int64_t delayInSeconds = 1; // 1 sec dispatch_time_t popTime = dispatch_time(DISPATCH_TIME_NOW, delayInSeconds * NSEC_PER_SEC); dispatch_after(popTime, dispatch_get_main_queue(), ^(void){ ; }); } } @end
Есть способ не писать свое приложение для телефона, а воспользоваться готовым из мира умных домов, всего лишь потребуется установиться на Raspberry Pi систему автоматизации
С каждым годом автомобильные электрические схемы увеличивались в размере и усложнялись в конструкции. На первых выпущенных автомобилях от магнето работало зажигание, а аккумуляторной батареи и генератора не было совсем. В фарах использовались ацетиленовые горелки.
В 1975 году длина проводов в автомобильной электрической схеме была равна нескольким сотням метров и была сопоставима с электрикой лёгкомоторной авиации.
Желание упростить электропроводку была такой: необходим всего один провод, подключить к нему все потребители и к каждому подвести устройство управления. Пропустить по этому проводу электроток к потребителям и сигналы управления устройствами.
Видео
К 1991 году, благодаря прорыву цифровых технологий, фирмы Bosch и Intel создали сетевой интерфейс CAN (Controller Area Network) для мультипроцессорных систем бортовых компьютеров. В электронике такую систему называют «шиной».
В последовательной шине (serial bus) данные передаются импульс за импульсом по витой паре (двум проводам), а в параллельной шине (parallel bus), данные идут по нескольким проводам одновременно.
При большей производительности, параллельная шина усложняет электропроводку автомобиля. Последовательная шина передаёт информации до 1 Мбит/сек.
Разные блоки делятся данными, правило, по которому это происходит, называется протоколом. Протокол может отправлять разным блокам команды, запрашивать данные у одного или у всех. Помимо конкретного обращения к устройству, протокол может задать важность и командам. К примеру, команда включения вентилятора охлаждения двигателя будет приоритетней команды опускания бокового стекла.
Минимизация современной электроники позволила наладить выпуск дешёвых модулей управления и систем связи. В автомобильной сети они могут объединяться в цепи, звёзды и кольца.
Информация идёт в обе стороны, например, включив лампу дальнего света, на панели приборов загорится сигнал – светит она или нет.
Система управления двигателем выбирает наилучший режим, получая данные от всех устройств цепи, система освещения включит или отключит фары, система навигации проложит или изменит маршрут и так далее.
Благодаря такому протоколу диагностика двигателя и других устройств автомобиля упростилась.
Желание иметь всего один провод в автомобиле не осуществилось, но CAN – модуль и протокол передачи данных повысили надёжность системы и упростили электропроводку.
Видео
CAN шина - что это такое?
CAN – шина ("кан шина") является системой управления всеми электрическими приборами и цифровой связи в автомобиле, которая может получать информацию от устройств, между ними обмениваться данными, а также ими управлять. Данные о техническом состоянии и управляющие сигналы идут в цифровом виде по витой паре благодаря специальному протоколу. От бортовой сети автомобиля к каждому потребителю идёт питание, но все они соединены параллельно. Такой вариант повысил надёжность всей электросхемы, снизил количество проводов и упростил монтаж.
Чтобы связно и гармонично управлять системами, обеспечить качество и функциональность передачи данных, многие автомобилестроительные компании применяют современную систему, известную как CAN-шина. Принцип ее организации заслуживает подробного рассмотрения.
Общая характеристика
Визуально CAN-шина выглядит как асинхронная последовательность. Ее информация передается по двум витым проводникам, радиоканалу или оптоволокну.
Управлять шиной способны несколько устройств одновременно. Их количество не ограничено, а скорость обмена информацией запрограммирована до 1 Мбит/с.
CAN-шина в современных автомобилях регламентируется спецификацией "CAN Sorcjfication version 2,0".
Он состоит из двух разделов. Протокол А описывает передачу информации с применением 11-битной системы передачи данных. Часть В выполняет эти функции при применении 29-битного варианта.
CAN имеет узлы персональных тактовых генераторов. Каждый из них посылает сигналы всем системам одновременно. Получающие устройства, присоединенные к шине, определяют, относится ли сигнал к их компетенции. Каждая система обладает аппаратной фильтрацией адресованных ей посланий.
Разновидности и маркировка
Одной из самых известных на сегодняшний день является разработанная Робертом Бошем CAN-шина. CAN BUS (под таким названием известна система) бывает последовательная, где импульс подается за импульсом. Она называется Serial bus. Если же информация передается по нескольким проводам, то это параллельная шина Parallel bus.

I - узлы управления;
II - коммуникации системы.
Опираясь на разновидности идентификаторов КАН-шин, встречается маркировка двух типов.
В случае, когда узел поддерживает 11-битный формат обмена информацией и не обозначает ошибки на сигналы 29-битного идентификатора, его маркируют "CAN2,0A Active, CAN2,0B Passive".
Когда таковые генераторы используют оба типа идентификаторов, шина имеет маркировку "CAN2,0B Active".
Встречаются узлы, поддерживающие коммуникации в 11-битном формате, а увидев в системе 29-битный идентификатор, выдают сообщение об ошибке. В современных автомобилях подобные CAN-шины не используются, ведь система должна быть логичной и согласованной.
Система же функционирует при двух типах скоростей передачи сигналов - 125, 250 кбит/с. Первые предназначены для вспомогательных устройств (стеклоподъемники, освещение), а вторые обеспечивают главное управление (коробка-автомат, двигатель, ABS).
Передача сигналов
Физически проводник CAN-шины современного автомобиля выполнен из двух составляющих. Первый - черного цвета и называется CAN-High. Второй проводник, оранжево-коричневый, именуется CAN-Low. Благодаря представленной структуре коммуникаций из схемы автомобиля удалена масса проводников. При производстве транспортных средств это позволяет уменьшить вес изделия до 50 кг.

Общая сетевая нагрузка состоит из разрозненных сопротивлений блоков, которые входят в состав протокола, называемого КАН-шина.
Различны и скорости передачи-получения каждой системы. Поэтому обеспечивается обработка разнотипных сообщений. Согласно описанию шины-CAN, эту функцию выполняет преобразователь сигналов. Он называется межсетевым электронным интерфейсом.
Расположен этот прибор в конструкции управляющего блока, но бывает выполнен в виде обособленного прибора.
Представленный интерфейс применяют также для вывода и ввода сигналов диагностического характера. Для этого предусмотрено наличие унифицированной колодки OBD. Это особый разъем для диагностики системы.
Разновидности функций шин
Существуют разные типы представленного устройства.

- КАН-шина агрегата силового. Это быстрый канал, который передает послания со скоростью 500 кбит/с. Его главная задача заключается в коммуникации блоков управления, например трансмиссия-двигатель.
- Система "Комфорт" - более медлительный канал, передающий данные со скоростью 100 кбит/с. Он связывает все устройства системы "Комфорт".
- Информационно-командная программа шины также передает сигналы медленно (100 кбит/с). Ее основное предназначение - обеспечить связь между обслуживающими системами, например телефоном и навигацией.
При изучении вопроса, чем является CAN-шина, может показаться, что по количеству программ она похожа на систему самолета. Однако, дабы обеспечить качество, безопасность и комфорт при управлении автомобилем, никакие программы не будут лишними.
Помехи в шине
Все управляющие блоки присоединены к CAN-шине трансиверами. Они имеют приемники сообщений, представляющих собой избирательные усилители.
Описание шины CAN оговаривает поступление посланий по проводникам High и Low в усилитель дифференциальный, где он обрабатывается и направляется в блок управления.
Усилитель определяет этот выходной сигнал как разность напряжений проводов High и Low. Такой подход позволяет исключить влияние внешних помех.
Чтобы понять, что собой представляет КАН-шина и ее устройство, следует вспомнить ее облик. Это два проводника, скрученные между собой.

Так как сигнал помехи поступает сразу на оба провода, в процессе обработки значение напряжения Low отнимается от напряжения High.
Благодаря этому CAN-шина считается надежной системой.
Типы сообщений
Протоколом предусматривается использование при обмене информацией посредством шины CAN четырех типов команд.

I - CAN-шина;
II - резистор сопротивления;
III - интерфейс.
В процессе приема-передачи информации на проведение одной операции отводится определенное время. Если оно вышло, формируется фрейм ошибки. Error Frame также длится определенное количество времени. Неисправный блок автоматически отключается от шины при накоплении большого количества ошибок.
Функциональность системы
Чтобы понять, что такое CAN-шина, следует разобраться в ее функциональном назначении.
Она призвана передавать фреймы в реальном времени, которые содержат информацию о значении (например, перемена скорости) или о возникновении события от одного узла-передатчика к приемникам программы.
Команда состоит из 3 разделов: имени, значения события, времени наблюдения за переменной величиной.
Ключевое значение придается переменной показателя. Если в сообщении нет данных о времени, тогда это сообщение принимается системой по факту его получения.
Когда компьютер коммуникационной системы запрашивает показатель состояния параметра, он посылается в приоритетной очередности.
Разрешение конфликтов на шине
Когда сигналы, поступающие на шину, приходят на несколько контроллеров, система выбирает, в какой очередности будет обработан каждый. Два или более устройства могут начать работу практически одновременно. Чтобы при этом не возник конфликт, производится мониторинг. CAN-шина современного автомобиля производит эту операцию в процессе отправки сообщения.
Существует градация сообщений по приоритетной и рецессивной градации. Информация, имеющая самое низкое числительное выражение поля арбитража, выиграет при наступлении конфликтного положения на шине. Остальные передатчики постараются отослать свои фреймы позже, если ничего не изменится.
В процессе передачи информации время, указанное в нем, не теряется даже при наличии конфликтного положения системы.
Физические составляющие
Устройство шины состоит, помимо кабеля, из нескольких элементов.
Микросхемы приемопередатчика часто встречаются от компании Philips, а также Siliconix, Bosch, Infineon.
Чтобы понять, что такое КАН-шина, следует изучить ее компоненты. Максимальная длина проводника при скорости 1 Мбит/с достигает 40 м. Шина- CAN (известная еще как CAN-BUS) в конце наделена терминатором.

Для этого на конец проводников устанавливаются резисторы сопротивления по 120 Ом. Это необходимо, дабы устранить отражения сообщения на конце шины и убедиться, что она получает соответствующие уровни тока.
Сам проводник в зависимости от конструкции может быть экранированным или неэкранированным. Концевое сопротивление может отходить от классического и находиться в диапазоне от 108 до 132 Ом.
Технология iCAN
Рассматривая шины транспортного средства, следует уделить внимание программе блокировки работы двигателя.
Для этого разработан обмен данными посредством шины CAN, iCAN-модулем. Он подключается к цифровой шине и отвечает за соответствующую команду.
Имеет небольшие габариты и присоединяется к любому отделению шины. При старте движения автомобиля iCAN посылает команду соответствующим блокам, и мотор глохнет. Преимуществом данной программы является отсутствие разрыва сигнала. Существует инструктирование электронного блока, после этого сообщение отключает функционирование соответствующих исполнительных элементов.
Этот тип блокировки характеризуется наивысшей скрытностью, а потому и надежностью. При этом ошибки не записываются в память ЭБУ. CAN-шина предоставляет всю информацию о скорости, движении автомобиля данному модулю.
Защита от угона
Модуль iCAN устанавливается в каком угодно узле, где расположены жгуты, в месте установки шины. Из-за минимальных габаритов и особого алгоритма действий выявить блокировку обычными методами при совершении угона практически нереально.
Внешне этот модуль маскируется под разные контролирующие датчики, что также делает невозможным его обнаружение. При желании возможно настроить работу прибора для автоматической защиты им стекол автомобиля, зеркал.
При наличии у транспортного средства автозапуска двигателя, iCAN не помешает его работе, так как срабатывает при старте движения.
Ознакомившись с устройством и принципами обмена данными, которой наделена CAN-шина, становится понятным, почему все современные автомобили применяют эти технологии при разработке управления транспортным средством.
Представленная технология по своему устройству довольно сложна. Однако все заложенные в нее функции обеспечат максимально эффенктивное, безопасное и комфортное управление автомобилем.
Существующие разработки помогут обеспечить защиту транспортного средства даже от угона. Благодаря этому, а также комплексу других фунций, шина-CAN популярна и востребована.
Современные автомобили всё больше подстраиваются под конкретные потребности людей. В них появилось много дополнительных систем и функций, которые связаны с необходимостью передачи определённой информации. Если бы к каждой такой системе пришлось подключать отдельные провода, как это было раньше, то весь салон превратился бы в сплошную паутину и водителю сложно было бы управлять машиной из-за большого количества проводов. Но решение этой проблемы нашлось – это установка Can-шины. Какая её роль водитель смогут узнать сейчас.
Can шина – имеет ли она что-то общее с обычными шинами и для чего нужна
ВНИМАНИЕ! Найден совершенно простой способ сократить расход топлива! Не верите? Автомеханик с 15-летним стажем тоже не верил, пока не попробовал. А теперь он экономит на бензине 35 000 рублей в год!
Услышав такое определение, как «CAN шина», неопытный водитель подумает что это ещё один вид автомобильной резины. Но на самом деле, к обычным шинам это устройство не имеет никакого отношения. Это устройство создавалось для того, чтобы не было необходимости устанавливать в машине кучу проводов, ведь управление всеми системами машин должно вестись из одного места. Can шина даёт возможность сделать салон автомобиля комфортным для водителя и пассажиров, ведь при её наличии не будет большого количества проводов, позволяет вести управление всеми системами машины и подключать в удобный способ дополнительное оборудование – трекеры, сигнализации, маяки, секретки и другое. В машина старого образца ещё нет такого приспособления, это доставляет много неудобств. Цифровая шина лучше справляется с поставленными на неё задачами, а стандартная система – с кучей проводов, является сложной и неудобной.
Когда была разработана цифровая CAN шина и какое её назначение
Разработка цифровой шины началась ещё в двадцатом веке. Ответственность за этот проект взяли на себя две компании – INTEL и BOSCH.
 После некоторых совместных усилий, специалистами этих компаний был разработан сетевой индикатор – CAN. Это была проводная система нового образца, по которой передаются данные. Такую разработку назвали шиной. Она являет собой два витых провода достаточно крупной толщины и по ним передаётся вся необходимая информация для каждой из систем автомобиля. Есть и шина, которая представляет из себя жгут проводов – её называют параллельной.
Если к CAN шине подключить автосигнализацию, то возможности охранной системы увеличатся, а прямым назначением этой автомобильной системы можно назвать:
- упрощение механизма подключения и работы дополнительных систем автомобиля;
- возможность подключить к системе автомобиля любые устройства;
- возможность одновременно принимать и передавать цифровую информацию из нескольких источников;
- снижает влияние внешних электромагнитных полей на работоспособность основных и дополнительных систем автомобиля;
- ускоряет процесс передачи данных к необходимым устройствам и системам машины.
Чтобы подключиться к CAN шине необходимо найти в системе проводов оранжевый, он должен быть толстым. Именно к нему нужно подключаться, чтобы наладить взаимодействие с цифровой шиной. Эта система работает как анализатор и распространитель информации, благодаря ей обеспечивается качественная и регулярная работа всех систем автомобиля.
Can шина – параметры скорости и особенности передачи данных
Принцип работы, по которому действует анализатор CAN шины заключается в том, что ему необходимо быстро переработать поступившую информацию и отправить её обратно в качестве сигнала для определённой системы. В каждом отдельном случае скорость передачи данных для систем автомобиля бывает разной. Основные параметры скорости выглядят таким образом:
- общая скорость передачи информационных потоков по цифровой шине –1 мб/с;
- скорость передачи переработанной информации между блоками управления автомобиля – 500 кб/с;
- скорость поступления информации к системе «Комфорт» — 100 кб/с.
Если к цифровой шине подключена автосигнализация, то информация от неё будет поступать максимально быстро, а заданные человеком команды, при помощи брелока, будут исполнены точно и вовремя. Анализатор системы работает без перебоев и поэтому работа всех систем машины будет постоянно исправной.

Цифровая шина – это целая сеть контролёров, которые объединились в одно компактное устройство и имеют возможность быстро получать или передавать информацию, запуская или отключая определённые системы. Последовательный режим передачи данных делает работу системы более слаженной и корректной. CAN шина – это механизм, который имеет тип доступа Collision Resolving и при установке дополнительного оборудования необходимо учитывать этот факт.
Могут ли возникать проблемы в работе кан шины
Кан шина или цифровая шина работает со многими системами одновременно и постоянно занимается передачей данных. Но как и в каждой системе, в механизме CAN шины могут происходить сбои и от этого анализатор информации будет работать крайне некорректно. Проблемы с кан шиной могут возникать из-за следующих ситуаций:

При выявлении неисправности системы необходимо искать причину этого, учитывая что она может скрываться в дополнительном оборудовании, которое устанавливалось – автосигнализация, датчики и другие внешние системы. Поиски проблемы должны производиться следующим образом:
- проверить работу системы в целом и запросить банк неисправностей;
- проверка напряжения и сопротивления проводников;
- проверка сопротивления резисторных перемычек.
Если с цифровой шиной возникают проблемы и анализатор не может продолжать корректную работу не стоит пытаться самостоятельно решить эту проблему. Для грамотной диагностики и произведения необходимых действий необходима поддержка специалиста в этой области.
Какие системы входят в современную Can шину автомобиля
Все знают что кан шина – это анализатор информации и доступное устройство для передачи команд к основным и дополнительным системам транспортного средства, дополнительному оборудованию – автосигнализация, датчики, трекеры. Современная цифровая шина включает в себя следующие системы:

В этот список не ходят внешние системы, которые можно подключать к цифровой шине. На месте таких может быть автосигнализация или дополнительное оборудования подобного типа. Получать информацию с кан шины и следить за тем, как работает анализатор можно при помощи компьютера. Для этого необходима установка дополнительного адаптера. Если к кан-шине подключена сигнализация и дополнительно маяк, то можно управлять некоторыми системами автомобиля, используя для этого мобильный телефон.
Не каждая сигнализация имеет возможность подключения к цифровой шине. Если владелец автомобиля хочет, чтобы его автосигнализация имела дополнительный возможности, а он постоянно мог управлять системами своего автомобиля на расстоянии, стоит задуматься о покупке более дорогого и современного варианта охранной системы. Такая сигнализация легко подключается к проводу кан шины и работает очень эффективно.
CAN шина, как подключается автосигнализация к цифровой шине
Анализатор цифровой шины справляется не только со внутренними системами и устройствами автомобиля. Подключение внешних элементов –сигнализация, датчики, другие устройства, добавляет цифровому устройству больше нагрузки, но при этом его продуктивность остаётся прежней. Автосигнализация, которая имеет адаптер для подключения к цифровой шине устанавливается по стандартной схеме, а для того, чтобы подключиться к CAN необходимо пройти несколько простых шагов:
- Автосигнализация по стандартной схеме подключается ко всем точкам автомобиля.
- Владелец транспортного средства ищет оранжевый, толстый провод – он ведёт к цифровой шине.
- Адаптер сигнализации подключается к проводу цифровой шины автомобиля.
- Производятся необходимые закрепляющие действия –установка системы в надёжном месте, изоляция проводов, проверка правильности произведённого процесса.
- Настраиваются каналы для работы с системой, задаётся функциональный ряд.
Возможности современной цифровой шины велики, ведь виток из двух проводов объединяет в себе доступ до всех основных и дополнительных систем автомобиля. Это помогает избежать наличия большого количества проводов в салоне и упрощает работу всей системы. Цифровая шина работает по типу компьютера, а это в современном мире очень актуально и удобно.
